Qué hay de cierto en las imágenes virales de robótica militar y un ejército perfecto con IA
Por Néstor Vidal – Investigador Forense (*)
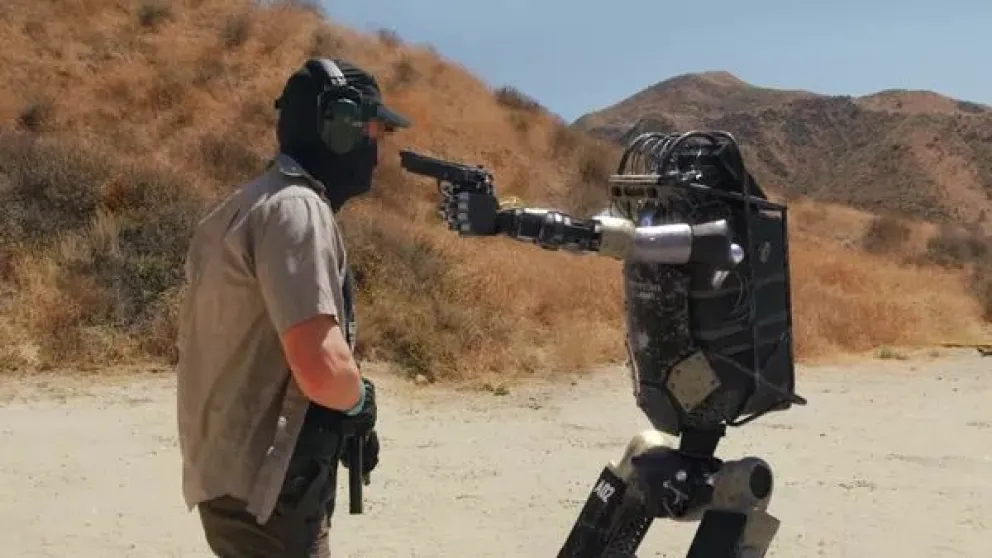
En las últimas semanas, las redes sociales y diversos foros de análisis han sido inundados por secuencias audiovisuales que muestran supuestos entrenamientos tácticos en este 2026: plataformas robóticas cuadrúpedas y androides bípedos con armadura militar desplazándose por terrenos boscosos, ejecutando maniobras con fuego real y exhibiendo una puntería quirúrgica.
La narrativa sostiene que estamos ante un ejército autónomo que "no se cansa, no siente miedo, no falla y aprende de cada disparo mediante Inteligencia Artificial".
Sin embargo, al someter este material al rigor de la física aplicada, la ingeniería mecatrónica y la auditoría forense digital, la conclusión es categórica: estamos frente a una combinación de renderizado computacional (CGI), teleoperación coreografiada y lo que en los mercados tecnológicos se denomina "Vaporware Táctico"; es decir, demostraciones infladas artificialmente para atraer capital de riesgo (Venture Capital) y direccionar multimillonarias partidas presupuestarias de defensa. Para comprender por qué el robot humanoide de combate autónomo es hoy una imposibilidad operativa, basta con analizar cuatro barreras científicas y legales infranqueables.
Robótica bípeda: punto de momento cero
El primer obstáculo que delata la manipulación de los videos de humanoides disparando fusiles de asalto en movimiento es la mecánica newtoniana aplicada a la robótica bípeda.
La estabilidad de un androide se rige por el criterio del Punto de Momento Cero (ZMP, Zero Moment Point), formulado por Miomir Vukobratović: para que un bípedo no colapse, el punto donde la resultante de todas las fuerzas activas (gravedad, inercia y fuerzas externas) no produce momento angular horizontal debe mantenerse estrictamente dentro de su polígono de sustentación, delimitado por la planta de sus dos pies.
Analicemos los números reales, la deflagración de un cartucho estándar OTAN (5.56x45 mm o 7.62x51 mm) genera un impulso de retroceso de entre 7 y 13 Newton-segundo, con picos de fuerza instantánea superiores a 3.000 Newtons en menos de 2 milisegundos.
En un robot bípedo, el arma se sitúa a la altura de los hombros (1,40 a 1,50 metros del suelo), generando un momento de vuelco (torque) masivo respecto del eje de los tobillos. Mientras que el cuerpo humano compensa ese vector de forma biomecánica y pre-activa mediante tendones y tejido muscular, los reductores armónicos (strain wave gears) y actuadores de un robot poseen una latencia de lazo cerrado de control de entre 10 y 50 milisegundos. La onda mecánica del disparo en ráfaga viaja más rápido que la capacidad de los servomotores para reconfigurar rodillas y caderas sobre un suelo forestal deformable; el ZMP sale instantáneamente del polígono plantar y el robot cae.
Por esta razón física y económica, los ejércitos reales utilizan vehículos cuadrúpedos (Q-UGV) como el Vision 60 equipado con el fusil SPUR (con un costo de 75.000 a 150.000 USD y autonomía de 2 a 3 horas, frente a los 150.000 a 500.000 USD de un bípedo experimental) o enjambres de drones aéreos escalables (de 1.000 a 50.000 USD). Cuatro apoyos amplían el polígono de sustentación en más de un 400 % y reducen la altura del centro de gravedad a menos de 60 centímetros, absorbiendo el retroceso sin perder el equilibrio.
Baterías de litio de grado militar
Desde la economía de defensa y la logística militar, el talón de Aquiles que ningún video viral menciona es la densidad energética gravimétrica.
Las baterías de iones de litio de grado militar en 2026 poseen una densidad de entre 250 y 300 Wh/kg (0,9 a 1,08 megajulios por kilogramo), frente a los más de 42 megajulios por kilogramo de los combustibles hidrocarburíferos y la incomparable eficiencia metabólica humana en montaña o bosque.
Un humanoide con blindaje balístico, armamento y sensores supera fácilmente los 95 a 110 kilogramos. Desplazar esa masa sobre pendientes, barro y raíces exige que sus motores eléctricos (brushless DC) consuman entre 1.000 y 2.500 vatios continuos, más 200 a 400 vatios constantes destinados a las unidades de procesamiento (GPU/NPU) y al barrido láser activo.
Si aplicamos la Ley de Peukert (que reduce la capacidad útil ante altas tasas de descarga por picos de torque) y la degradación electroquímica por bajas temperaturas en teatros fríos o cordilleranos —que recorta el rendimiento hasta en un 40 %—, la autonomía real se desploma a menos de 60 minutos, haciendo insostenible su logística en primera línea.
Falacia del "aprendizaje en tiempo real"
La afirmación viral de que "la IA aprende de cada disparo en pleno combate" es técnicamente falsa por dos motivos fundamentales de ingeniería de software crítico:
• Pesos Congelados (Frozen Weights): Ningún sistema de armas autónomo opera con aprendizaje continuo en línea (online reinforcement learning) durante una misión real. Permitir que una red neuronal modifique sus pesos sinápticos en medio del fuego cruzado provocaría "olvido catastrófico" (catastrophic forgetting) y abriría la puerta al envenenamiento de datos (data poisoning) mediante maniobras señuelo del enemigo; por ello, se despliegan con arquitecturas cerradas y pre-validadas en laboratorio.
• Ruido Estocástico en Nubes de Puntos (LiDAR y Visión Térmica): Separar un blanco humano de un árbol o un civil exige fusionar cámaras ópticas, infrarrojos (LWIR) y escáneres láser LiDAR. En cualquier esquema de mapeo forestal LiDAR, un bosque real constituye un laberinto geométrico de millones de puntos superpuestos, humo, lluvia y follaje denso que genera altísima entropía informacional, las Redes Neuronales Convolucionales (CNN) y los Vision Transformers (ViT) solo calculan matrices de probabilidad sobre tensores de píxeles; una oclusión del 40 % por vegetación convierte al supuesto "tirador infalible" en un sistema propenso a falsos positivos letales o a parálisis decisoria dentro de su ciclo OODA (Observar, Orientar, Decidir, Actuar).
Negocio de ilusión y vacío jurídico pericial
¿Por qué proliferan entonces estos videos de aparente perfección táctica?
La respuesta es eminentemente económica. En la industria de Defense Tech, el uso de motores gráficos hiperrealistas (como Unreal Engine 5) o la filmación de unidades teleoperadas a corta distancia (control remoto por radiofrecuencia o fibra óptica) ejecutando rutinas pre-programadas tras decenas de tomas fallidas no busca intimidar a un ejército extranjero, sino captar rondas de inversión privada y contratos estatales.
Finalmente, el avance hacia los Sistemas de Armas Letales Autónomas (LAWS) abre un interrogante crítico para el derecho penal, civil y el mercado asegurador: la trazabilidad de la responsabilidad. En la investigación forense moderna —tal como ocurre hoy con los vehículos equipados con sistemas avanzados de asistencia a la conducción (ADAS) y sus registradores de datos de eventos (EDR o "cajas negras")—, cuando una máquina autónoma produce un daño letal por error de percepción, el perito debe auditar la cadena causal electrónica: ¿falló el sensor óptico/LiDAR por falta de mantenimiento?, ¿existió un sesgo o defecto de diseño en el algoritmo del fabricante?, ¿o hubo negligencia del operador humano en la supervisión del bucle (human-in-the-loop)?
Mientras la arquitectura legal internacional no resuelva la cadena de custodia algorítmica ni la responsabilidad objetiva frente al fallo de una red neuronal, delegar el uso de la fuerza letal a un procesador no es modernización militar, es institucionalizar la impunidad técnica bajo el disfraz de la infalibilidad digital.
(*) Néstor Vidal es profesional forense integrante de CIFTT (Centro de Investigación Forense y Tecnología del Tránsito) y miembro suscripto al programa del Instituto Nacional de Justicia (NIJ) de la Agencia de Investigación Científica Forense, Evaluación y Tecnología del Departamento de Justicia de los Estados Unidos (999-N. Capitol St., NE, Washington, DC 20531).